
概述
运行机器人之前,已经完成如下准备工作
本地型机器人支持多种触发方式:
触发方式 | 使用前提条件 | |
本地触发 | 客户端手动执行 |
|
远程触发 | 定时执行 |
|
接口触发执行 |
| |
MCP Tool调用执行 |
| |
分配运行权限
账号在本地型机器人上执行应用时,同时受到如下两个权限控制
应用使用权限,即此账号能够运行的应用范围
机器人使用权限,即此账号能够使用的本地型机器人范围
设置应用使用范围
目前支持两种应用使用权限的分配方式:用户自助申请、管理员分配。
方式1:使用者自助申请
在“控制台-我的应用”菜单中申请所需的应用,可通过两种方式登录
从机器人客户端免登跳转。在已经登录的 机器人客户端中,点击“申请应用”自动跳转

直接在控制台登录后,进入“我的应用”菜单
选择您需要申请使用的应用,提交申请。
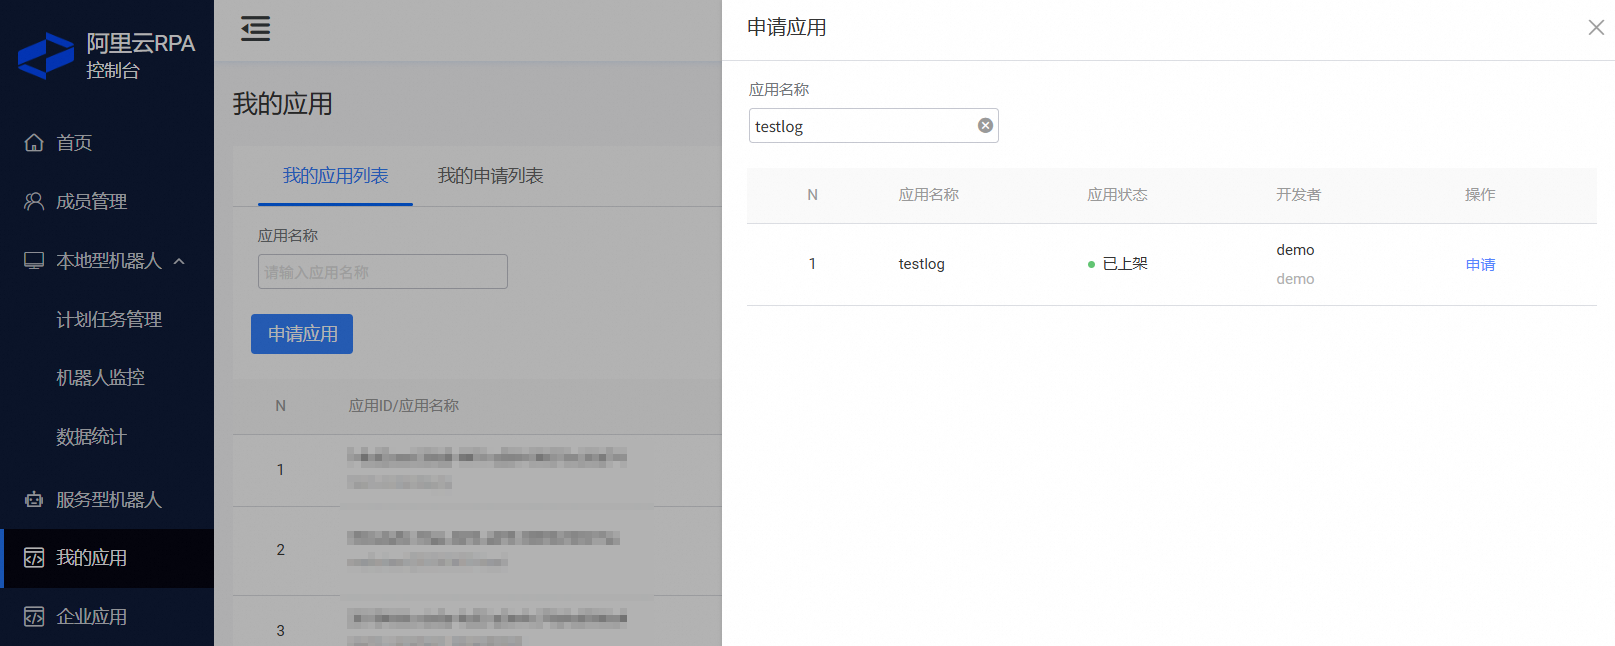
申请提交后,由管理员进行审批,详见 应用管理。同时可在 我的应用 中查看审批结果。

方式2:管理员分配
管理员可在“控制台-企业应用”菜单中直接分配给成员账号,详见 应用管理。
查看已有权限的应用
进入“控制台-我的应用”, 即可查看当前已有使用权限的应用。
设置机器人使用范围
如线下输出版本的RPA服务端使用此功能,服务端版本号需要大于等于4.15.0
服务端低于此版本号时,账号可使用该租户下所有本地型机器人
客户端手动执行
您可在客户端上直接选择需要运行的应用,点击执行。点击左侧箭头,可填写应用所需的入参。

定时执行
新建定时任务
控制台上支持新建和复制两种方式新建定时任务:复制可将一个已经存在的定时任务复制为新的定时任务,并且能够修改任务配置。本章节重点介绍如何新建定时任务及配置参数。
首先需要设置机器人客户端“允许被调度”。如下两种设置方式:
方式1:客户端上直接配置,如下图所示。

方式2:在“控制台-机器人监控”菜单中,设置是否可调度,详见 机器人监控。
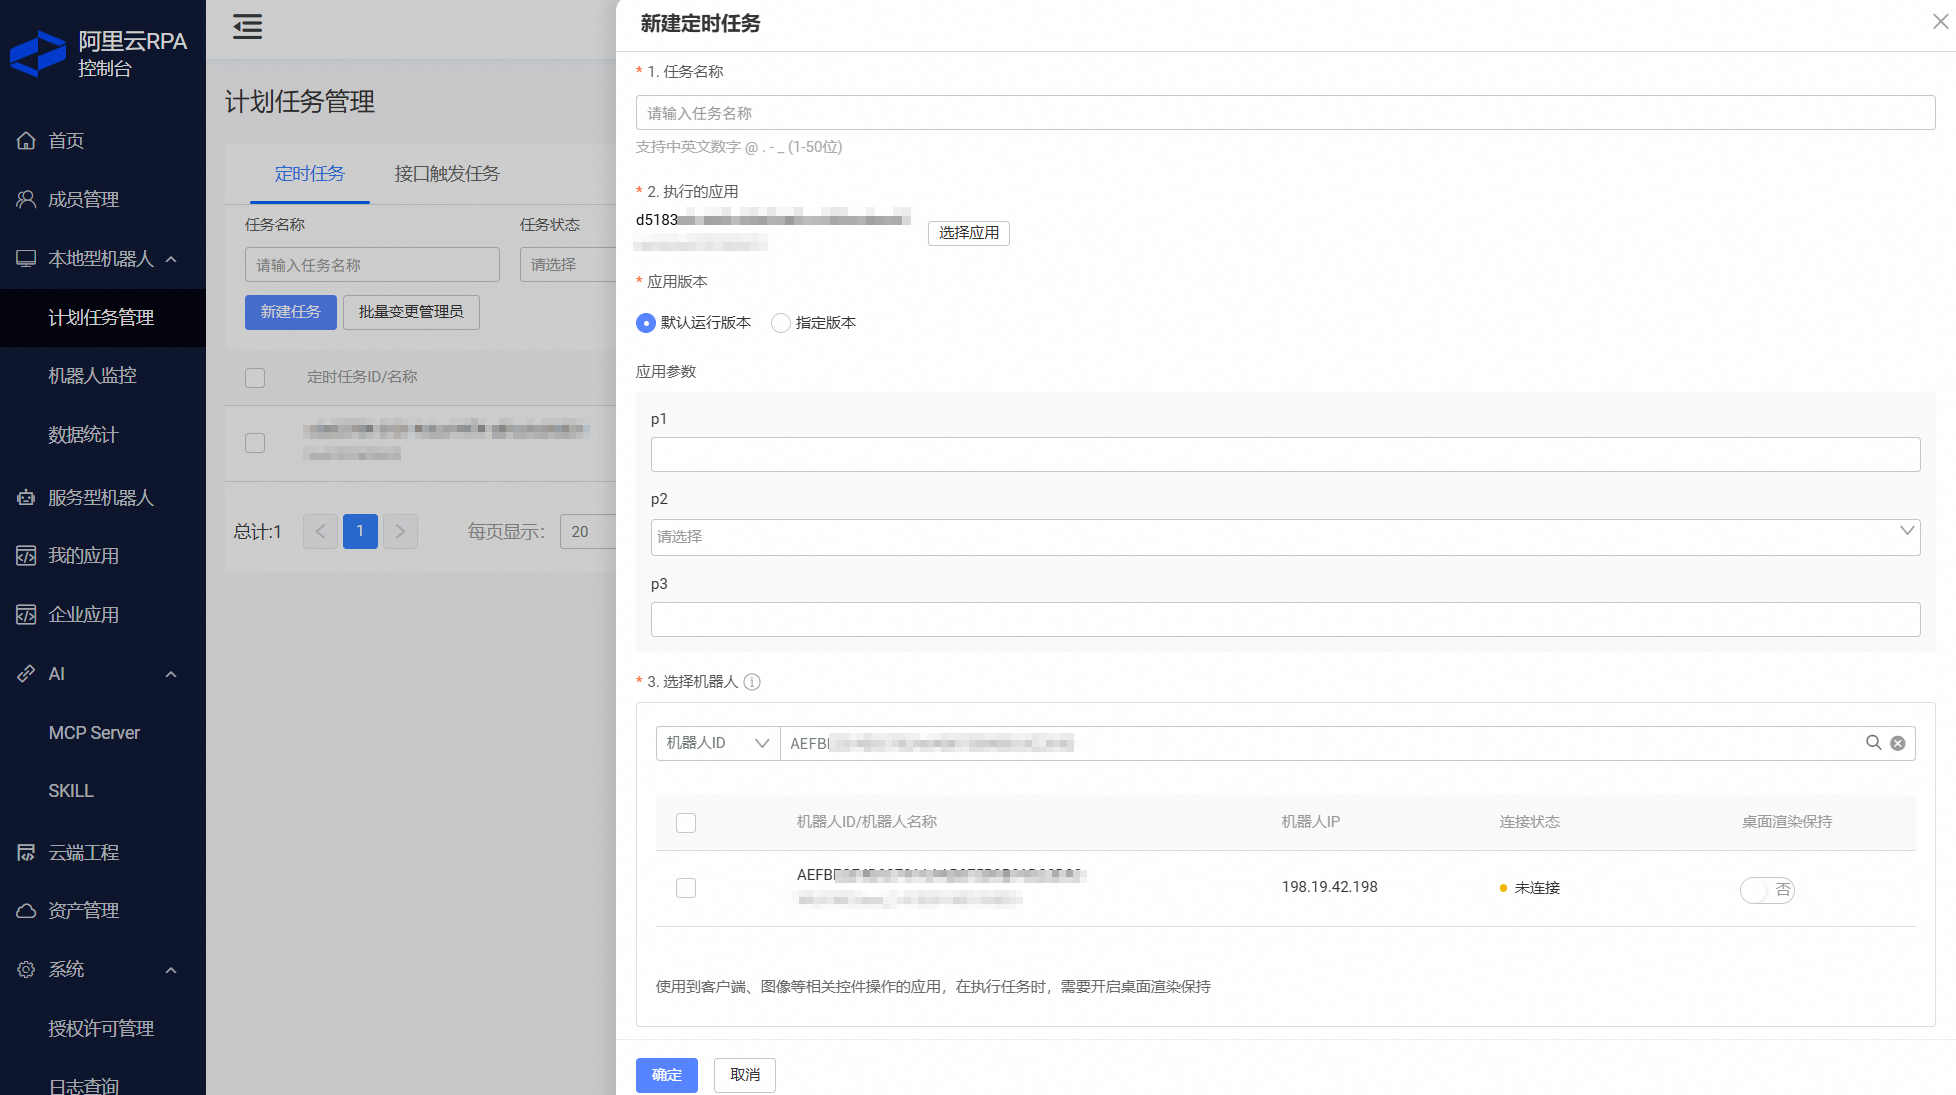
在“控制台-计划任务管理-定时任务” 菜单中可配置定时任务。

配置如下:
配置项
说明
执行的应用
选择运行哪些应用
应用范围:只能选择当前账号具有使用权限的应用
应用版本:支持选择默认运行版本和指定版本
应用参数:自动列出对应版本的参数,可在控制台中完成填写
选择机器人
选择计划在哪些机器人上运行
备选的机器人范围。只能选择当前账号具有使用权限的本地型机器人,详见 设置账号可使用的本地型机器人。
桌面渲染保持。详见 使用桌面渲染保持。
说明如果自动化流程中涉及到对客户端、图像、鼠标键盘的模拟操作时,需要依赖保持机器人所在的Windows的桌面渲染。建议使用此选项
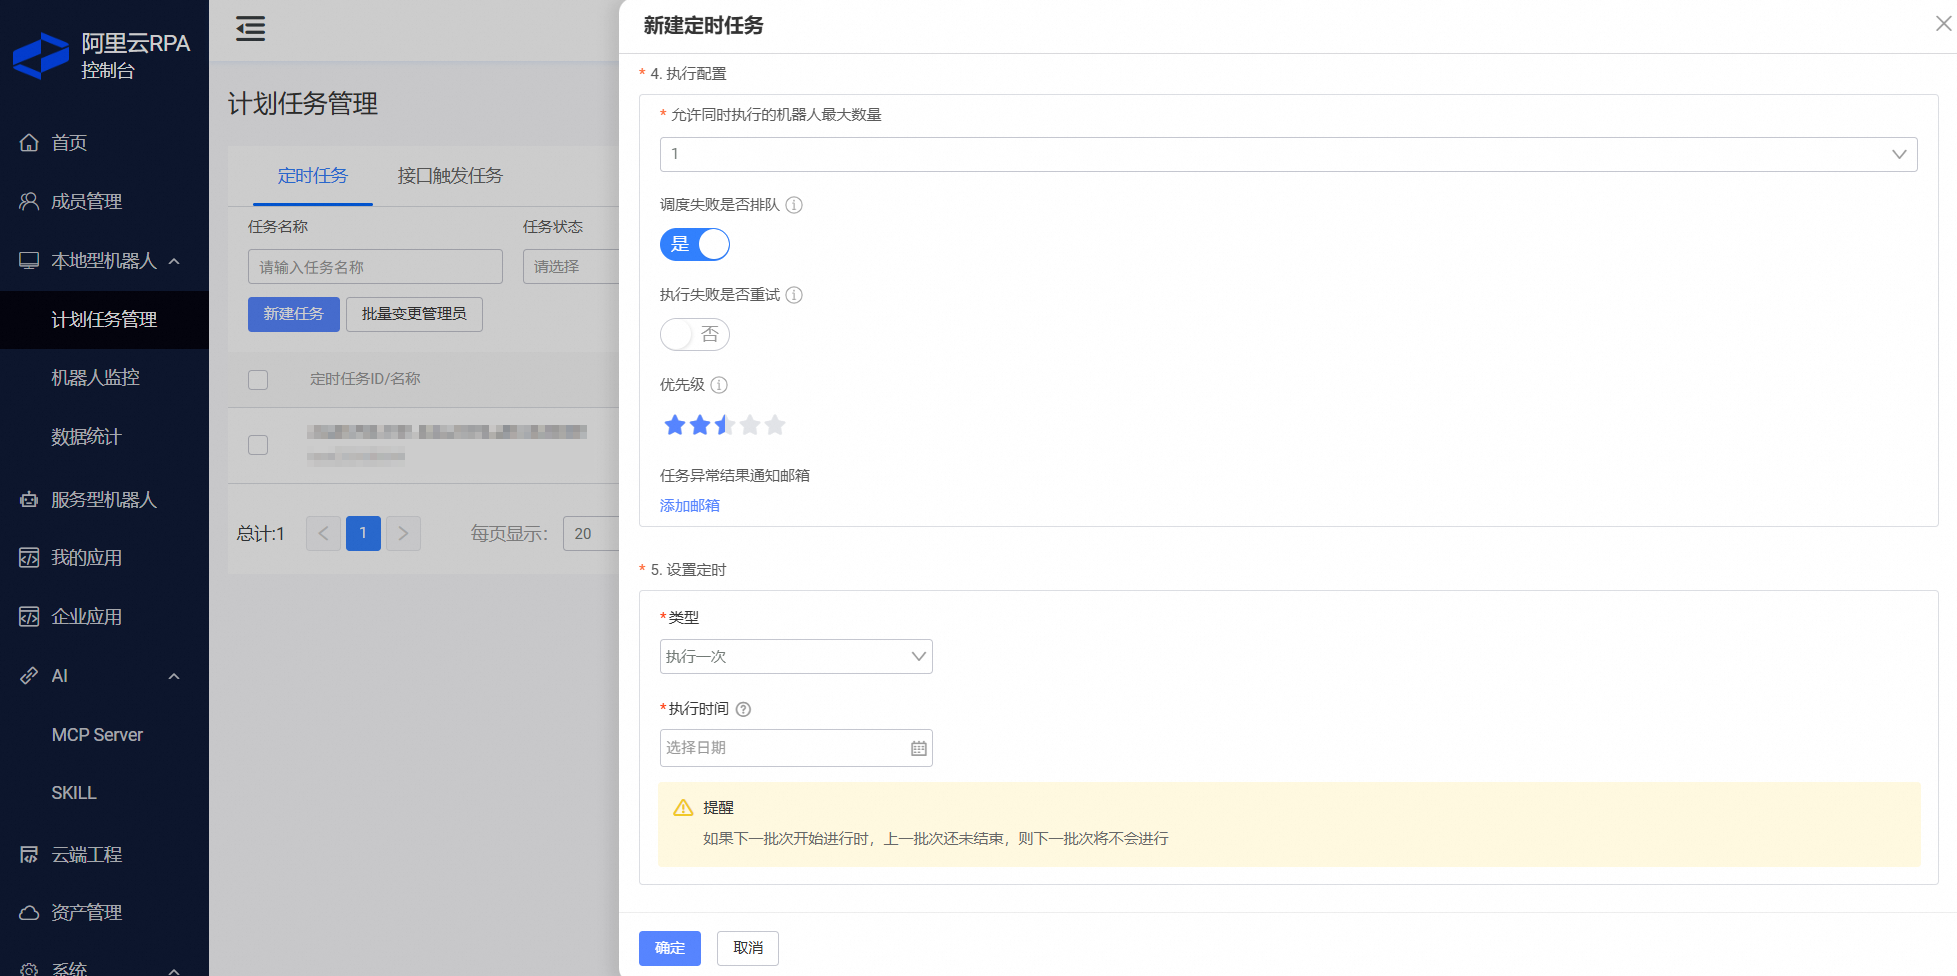
执行配置
调度失败是否排队:调度失败是指应用未能按计划时间点执行;若选择是,当排队时间超过24小时,则判定本次执行失败,且不触发重试;任务实际运行时,若机器人处于不可调度状态(如未连接、未启用被调度),则当前执行的任务不进入队列。
失败重试:启用后,当应用执行失败时,机器人会立即重试,允许最多执行三次。
任务优先级:当同一个机器人在同一时间内有多个下发任务时,优先执行优先级权重高的任务。
定时
支持立刻执行、定时执行一次、每隔一段时间执行、每日重复执行、每周重复执行、每月重复执行等定时方式。
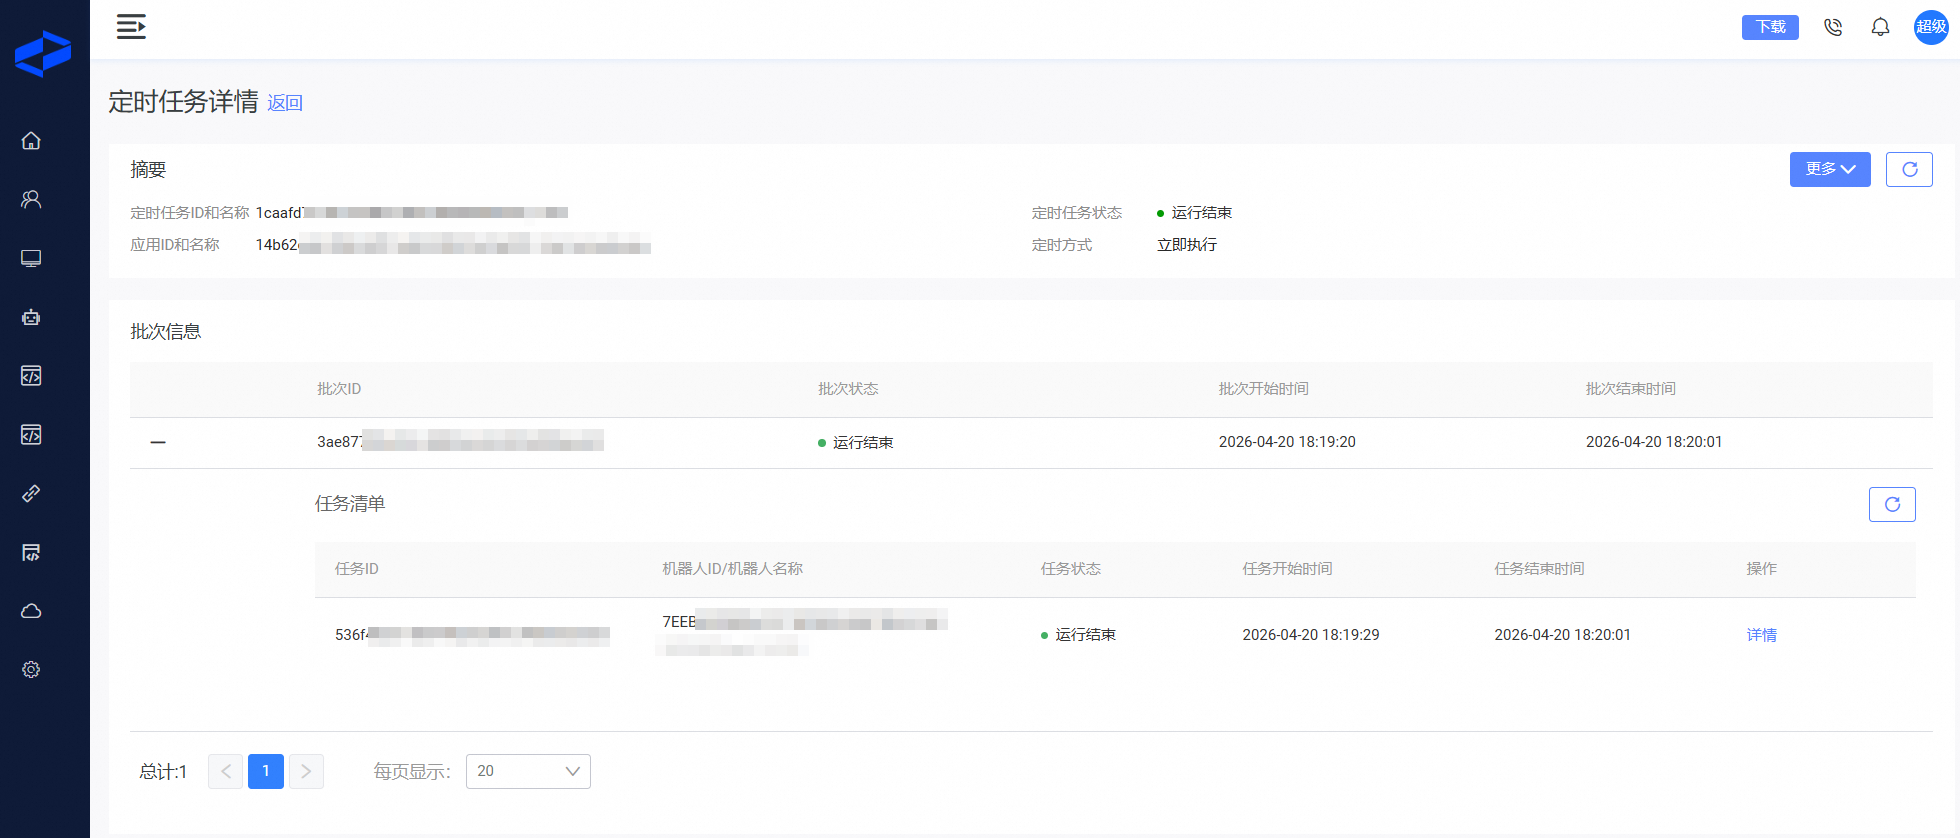
查看定时任务
管理定时任务
权限管理
定时任务只能被其管理员或超级管理员管理
创建定时任务时,创建者自动成为此定时任务的管理员
超级管理员,可管理该租户下所有的定时任务
变更任务管理员
超级管理员可变更该租户下所有的定时任务管理员
任务管理员可变更其名下定时任务的管理员
接口触发执行
接口调用
首先需要设置机器人客户端“允许被调度”,配置过程同上。
主要使用的接口
使用 createServiceTask接口可触发执行,调用示例可参考API调用示例。
使用 queryTaskStatus接口可查询指定taskId的任务状态,使用queryServiceResult可获取指定taskId的task_result
接口调用的主要参数
AccessKeyId和AccessSecret。进入 “系统设置-个人信息”菜单中 ,可查看到当前账号的AK信息,如下图所示。
重要接口调用方式仍然需要满足账号的应用使用权限要求,即AK所需的账号。如果缺少权限,接口调用会立刻返回校验失败。
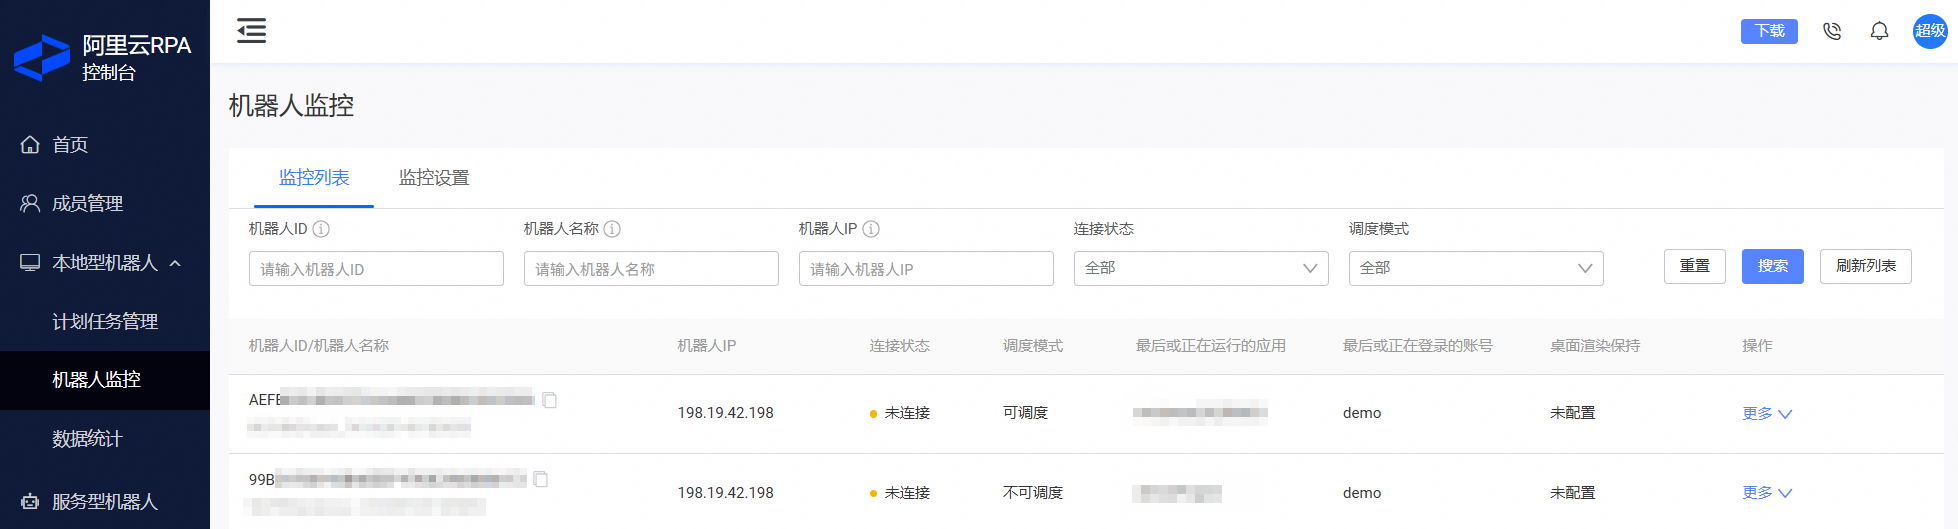
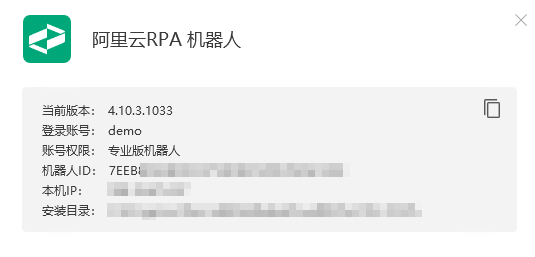
机器人ID。两种方式可查询到机器人ID。
方式1:控制台的“本地型机器人-机器人监控”菜单中,可查看到机器人ID,如下图所示。此页面需要登录控制台的账号具有该菜单的操作权限。
方式2:打开本地型机器人客户端,在“设置-关于”界面中可查看到机器人ID,如下图所示。
应用版本。

查看接口触发任务
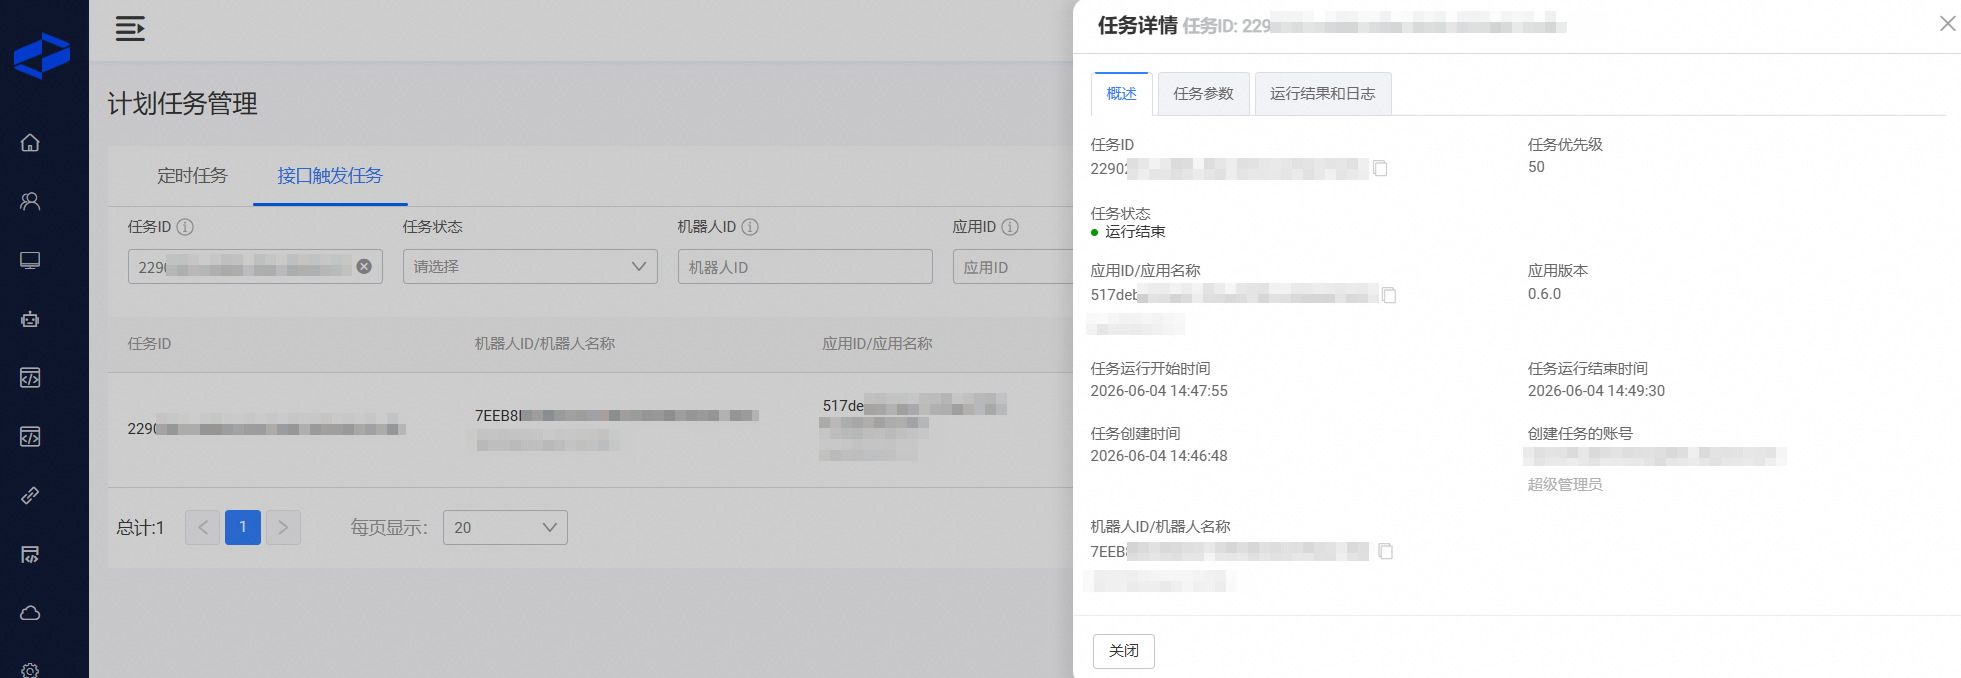
可在“计划任务管理-接口触发任务”菜单中查看到相关任务信息。
MCP Tool调用执行
MCP调用
查看调用
MCP Tool调用成功后,RPA服务端内部会自动使用接口触发执行方式完成对应版本的自动化应用执行,所以调用接口仍然在“计划任务管理-接口触发任务”菜单查看,详见 查看接口触发任务。